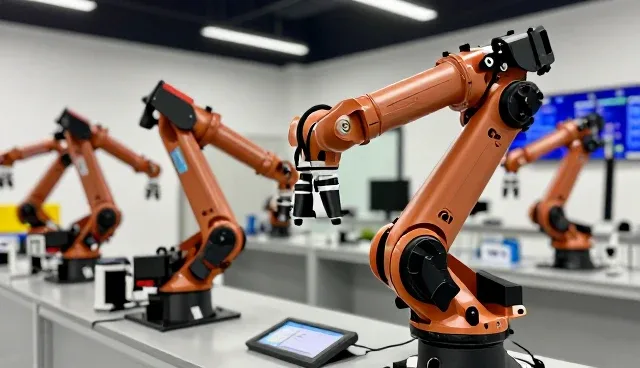
在工业机械臂的日常使用中,操作规范的制定与执行对设备寿命和生产效率有着直接影响。不同操作场景下,对机械臂的使用方式和维护要求存在差异,选择合适的规范不仅能够提升作业效率,还能降低设备损坏风险。本文将围绕工业机械臂的使用与维护,比较两种典型的操作规范做法,分析其适用条件与实际影响,并提供合理的操作建议。
一、连续作业模式与间歇性操作的对比
在工业生产线中,机械臂通常需要长时间连续运行。这种模式下,操作规范更注重设备的稳定性与散热管理。例如,连续作业时应保持机械臂的负载均衡,避免单点过载。同时,要确保冷却系统持续运行,防止电机和减速器因高温导致性能下降。相比之下,间歇性操作则更强调设备的灵活性和响应速度。在非连续作业期间,机械臂可处于待机状态,以减少能耗和机械磨损,但需注意在启动前检查润滑系统是否正常,防止因润滑不足引发故障。
二、手动调试与自动运行的规范差异
在机械臂的维护与调试阶段,手动操作与自动运行是两种常见的操作模式。手动调试模式下,操作人员需在安全范围内手动控制机械臂的移动,以检查各关节的运动轨迹和精度。这种方式适合于设备初次安装或调整参数时使用,但需要操作人员具备较高的安全意识和操作技能。而自动运行模式则适用于设备稳定运行阶段,操作人员通过预设程序控制机械臂的作业流程。这种方式能够提高生产效率,但也对程序的稳定性要求更高,一旦程序出现错误,可能导致设备误动作,影响生产安全。
三、负载控制与运动速度的平衡
在工业机械臂的实际使用过程中,负载控制和运动速度是两个关键参数,直接影响设备的性能和寿命。通常情况下,负载过重会增加机械臂的能耗和磨损,导致设备运行不稳定;而速度过快则可能引发定位偏差或碰撞风险。因此,操作规范中需根据具体应用场景调整负载和速度。例如,在精密装配场景中,应选择较低速度和较小负载以确保精度;而在重物搬运场景中,则需要提高负载能力并适当调整运动速度,以提升作业效率。
四、定期维护与应急处理的规范要求
工业机械臂的稳定运行离不开定期维护。操作规范中应明确维护周期和检查内容,如每日检查润滑系统、每周清洁电机散热片、每月检查减速器磨损情况等。同时,针对突发故障,操作规范需提供应急处理流程,例如机械臂在运行中发生异常振动或噪音时,应立即停机并排查原因,避免因设备故障导致更严重的安全事故。维护与应急处理的结合,能够有效延长机械臂的使用寿命并减少停机时间。
五、操作人员培训与操作记录的管理
工业机械臂的操作规范不仅包括设备本身的使用要求,还涵盖操作人员的培训和操作记录的管理。操作人员需经过专业培训,掌握机械臂的基本结构、操作流程及安全注意事项。同时,每次操作后应记录运行参数、维护情况和异常事件,为后续设备优化和故障排查提供数据支持。通过规范的操作记录管理,可以提升设备的可追溯性,确保操作过程的透明度和合规性。
对于山西海盛自动化设备有限公司,建议在推广工业机械臂时,结合不同应用场景制定差异化的操作规范,同时加强用户培训和维护指导,以提升设备使用的安全性和效率。在实际操作中,应优先考虑负载与速度的平衡,确保机械臂在最佳状态下运行,从而实现生产效益最大化。